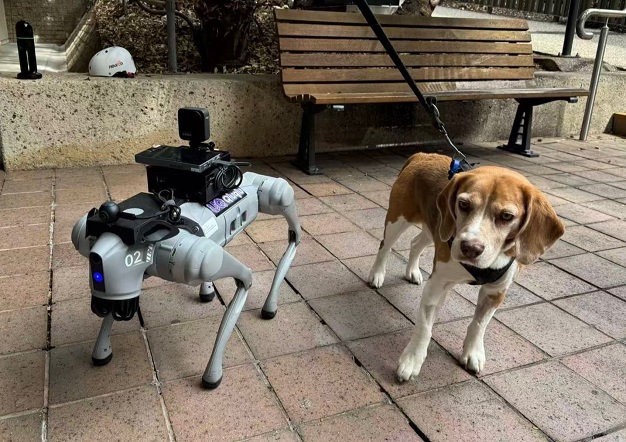
昆士兰大学VisLab测试机器狗用于测绘
昆士兰大学VisLab的研究团队最近完成了一项别开生面的测绘试验:让一只名为QiuQiu的Unitree Go2四足机器人,沿着校园无障碍路线行走并采集空间数据。这项研究由Jurij Karlovsek博士、Fred Fialho Teixeira副教授、Qianbin Xu博士、Thien-Minh Nguyen博士和Tyson Phillips博士共同参与,Rui Zhang和Mohan Ren也加入了团队。试验路线从VisLab延伸至UQ渡轮码头,旨在探索机器人平台在空间数据捕获方面的潜力。
为了全面评估机器狗的数据采集能力,团队将QiuQiu内置的运动数据、前置摄像头和背部360度相机,与研究人员手持LiDAR扫描仪同步采集的数据进行对比。这种设计让研究者能够比较机器人自主采集与人工手持扫描的差异,并分析各自能捕获哪些额外的空间信息。有趣的是,一只名叫Milo的真狗也加入了行走队伍,不过它把测量工作交给了机器人,自己则对路线进行了一番“独立勘察”。 研究的重点之一是移动性与无障碍性之间的关系。QiuQiu在行走过程中持续记录自身的位姿、朝向和里程计数据,同时其LiDAR扫描前后地面,揭示人行路线上的坡度和地形变化。在首次完整运行中,QiuQiu用约13分钟覆盖了约790米的距离。初步分析显示,这条路线总体平缓,净下降约7米,起点附近有一段约1:9的短坡道,之后是一段长而缓的下坡。
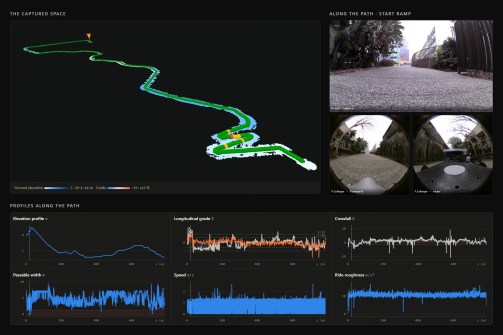
通过重复的往返行走,团队可以获得可比对的数据集,用于检查坡道、路径和地面条件的变化,并将这些变化转化为可量化的空间信息。这种能力对于评估无障碍路线至关重要,因为坡度、路面状况等因素直接影响轮椅使用者和行动不便人士的通行体验。 这项研究还可能为昆士兰大学圣卢西亚校区数字孪生的未来发展提供支持。将无障碍信息与更广泛的空间和基础设施数据集连接起来,在交互式校园模型中整合路线几何、坡度和移动性数据,可以支撑通用无障碍分析,并为未来的规划和决策提供更有力的证据基础。 随着数字孪生和智慧校园建设的推进,机器人平台与多源传感器融合的空间数据采集方式展现出灵活、高效的优势。QiuQiu的试验不仅验证了四足机器人在测绘任务中的可行性,也为后续更大规模、更频繁的校园空间监测奠定了基础。 如果您对技术细节和完整实验数据感兴趣,欢迎点击原文链接查看完整报道。
编译自 Spatial Source,原文链接
原文摘要
Uni of Queensland’s VisLab tests robot dog for mapping
VisLab is testing how robotic and spatial capture tech could support accessibility at UQ’s St Lucia campus. The post Uni of Queensland’s VisLab tests robot dog for mapping appeared first on Spatial Source.